diff --git a/source/_posts/2023-04-15-josh-dsp-part-5.md b/source/_posts/2023-04-15-josh-dsp-part-5.md
index 1503ed7..ddf5a60 100644
--- a/source/_posts/2023-04-15-josh-dsp-part-5.md
+++ b/source/_posts/2023-04-15-josh-dsp-part-5.md
@@ -119,3 +119,7 @@ categories:
可以定义如下基-4 DIF-FFT 简化蝶形来简化流图表示的复杂程度
{width=800px}
+
+# 参考文献
+
+王世一. *数字信号处理, 修订版.* 北京理工大学出版社, 1997.
diff --git a/source/_posts/2023-04-15-josh-dsp-part-6.md b/source/_posts/2023-04-15-josh-dsp-part-6.md
new file mode 100644
index 0000000..2a51c55
--- /dev/null
+++ b/source/_posts/2023-04-15-josh-dsp-part-6.md
@@ -0,0 +1,398 @@
+---
+title: Josh 的学习笔记之数字信号处理(Part 6——数字滤波器的基本结构)
+mathjax: true
+comments: true
+copyright: true
+toc:
+ enable: true
+ number: false
+ wrap: ture
+ expand_all: false
+ max_depth: 4
+abbrlink: 8df56ea6
+date: 2023-04-15 23:00:09
+tags:
+ - 数字信号和处理
+ - DSP
+ - IIR
+ - FIR
+ - 直接型
+ - 级联型
+ - 并联型
+ - 梳状滤波器
+ - 谐振柜
+ - 频率取样型
+ - 线性相位型
+categories:
+ - [Josh 的学习笔记, 数字信号处理]
+---
+
+# 1. 基本运算单元的结构图表示
+
+| 基本运算单元 | 方框图 | 流图 |
+| :--: | :----: | :----: |
+单位延时 | {width=150px} | {width=150px}
+常数乘法器 | {width=150px} | {width=150px}
+加法器 | {width=150px} | {width=150px}
+
+
+
+# 2. IIR(Infinite Impulse Response)数字滤波器的基本结构
+
+ IIR 数字滤波器的结构特点
+
+$$\begin{align}
+&系统函数:H\left(z\right)=\frac{Y\left(z\right)}{X\left(z\right)}=\frac{\displaystyle\sum_{k=0}^{M}{b_kz^{-k}}}{1-\displaystyle\sum_{k=1}^{N}{a_kz^{-k}}}\\
+&差分方程:y\left(n\right)=\sum_{k=1}^{N}{a_ky\left(n-k\right)}+\sum_{k=0}^{M}{b_kx\left(n-k\right)}
+\end{align}$$
+
+- 系统的单位脉冲响应 $h\left(n\right)$ 无限长;
+
+- 系统函数 $H\left(z\right)$ 在有限 $z$ 平面($0<\left|z\right|<\infty$)上有极点存在;
+
+- 存在输出到输入的反馈,递归型结构:直接Ⅰ、Ⅱ型,级、并联型。
+
+## 2.1. 直接Ⅰ型
+
+ 将系统函数写为
+
+$$\begin{equation}
+H\left( z \right) =\frac{Y\left( z \right)}{X\left( z \right)}=\frac{\displaystyle\sum_{k=0}^M{b_kz^{-k}}}{1-\displaystyle\sum_{k=1}^N{a_kz^{-k}}}=\underset{H_1\left( z \right)}{\underbrace{\sum_{k=0}^M{b_kz^{-k}}}}\times \underset{H_2\left( z \right)}{\underbrace{\left( 1-\displaystyle\sum_{k=1}^N{a_kz^{-k}} \right) ^{-1}}}
+\end{equation}$$
+
+则系统框图可表示为
+
+{width=500px}
+
+由此可得系统的两级输入输出的微分方程
+
+$$\begin{equation}
+H_1\left(z\right)=\sum_{k=0}^{M}{b_kz^{-k}}=\frac{U\left(z\right)}{X\left(z\right)}\Longrightarrow u\left(n\right)=\sum_{k=0}^{M}{b_kx\left(n-k\right)}
+\end{equation}$$
+
+$$\begin{equation}
+H_2\left(z\right)=\left(1-\sum_{k=1}^{N}{a_kz^{-k}}\right)^{-1}=\frac{Y\left(z\right)}{U\left(z\right)}\Longrightarrow y\left(n\right)=u\left(n\right)+\sum_{k=1}^{M}{a_ky\left(n-k\right)}
+\end{equation}$$
+
+由微分方程可得直接Ⅰ型 IIR 滤波器的流图
+
+{width=500px}
+
+## 2.2. 直接Ⅱ型(典范型)
+
+ 系统函数仍为
+
+$$\begin{equation}
+H\left( z \right) =\frac{Y\left( z \right)}{X\left( z \right)}=\frac{\displaystyle\sum_{k=0}^M{b_kz^{-k}}}{1-\displaystyle\sum_{k=1}^N{a_kz^{-k}}}=\underset{H_1\left( z \right)}{\underbrace{\sum_{k=0}^M{b_kz^{-k}}}}\times \underset{H_2\left( z \right)}{\underbrace{\left( 1-\displaystyle\sum_{k=1}^N{a_kz^{-k}} \right) ^{-1}}}
+\end{equation}$$
+
+将系统框图变为
+
+{width=500px}
+
+由此可得系统的两级输入输出的微分方程
+
+$$\begin{equation}
+H_2\left(z\right)=\left(1-\sum_{k=1}^{N}{a_kz^{-k}}\right)^{-1}=\frac{W\left(z\right)}{X\left(z\right)}\Longrightarrow w\left(n\right)=x\left(n\right)+\sum_{k=1}^{M}{a_kx\left(n-k\right)}
+\end{equation}$$
+
+$$\begin{equation}
+H_1\left(z\right)=\sum_{k=0}^{M}{b_kz^{-k}}=\frac{Y\left(z\right)}{W\left(z\right)}\Longrightarrow y\left(n\right)=\sum_{k=0}^{M}{b_kw\left(n-k\right)}
+\end{equation}$$
+
+由微分方程可得直接Ⅱ型 IIR 滤波器的流图
+
+{width=400px}
+
+- 直接型 IIR 滤波器的结构特点
+
+
+
+ |
+ 直接Ⅰ型 |
+ 直接Ⅱ型 |
+
+
+ | 不同点 |
+ 两个网络级联:第一个横向结构 M 节延时网络实现零点,第二个有反馈的 N 节延时网络实现极点。 |
+ 两个网络级联:第一个有反馈的 N 节延时网络实现极点,第二个横向结构 M 节延时网络实现零点。 |
+
+
+ 延时单元数:N + M 乘法器数:N + M + 1 加法器数:1
+ |
+ 延时单元数:max{N , M} 乘法器数:N + M + 1 加法器数:2
+ |
+
+
+ | 相同点 |
+ 系数 ak , bk 不能直接决定单个零极点,因而不能很好地进行滤波器性能控制。 |
+
+
+ | 极点对系数(零极点的位置)变化过于灵敏,从而使系统频率响应对系数变化过于灵敏,也就是对有限精度(有限字长)运算过于灵敏,容易出现不稳定或产生较大误差。 |
+
+
+ | 计算的累积误差较大 |
+
+
+
+## 2.3. 级联型
+
+ 将系统函数按零极点因式分解,可表示为
+
+$$\begin{equation}
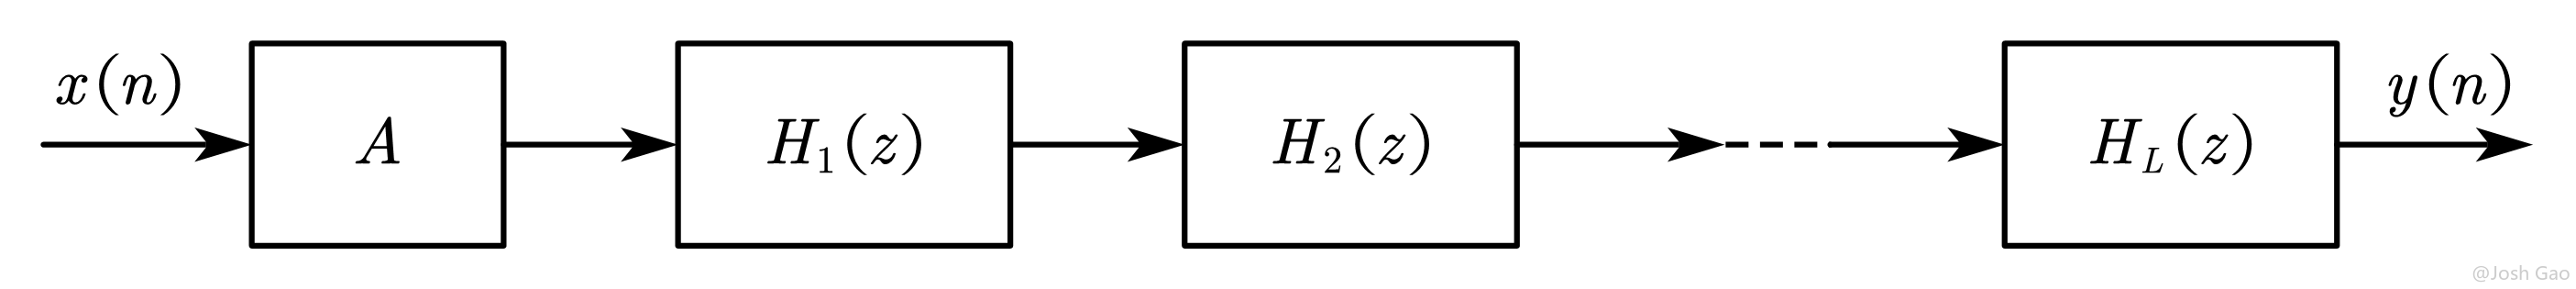
+H\left(z\right)=\frac{\displaystyle\sum_{k=0}^{M}{b_kz^{-k}}}{1-\displaystyle\sum_{k=1}^{N}{a_kz^{-k}}}=A\frac{\displaystyle\prod_{k=1}^{M_1}\left(1-p_kz^{-1}\right)\displaystyle\prod_{k=1}^{M_2}\left(1-q_kz^{-1}\right)\left(1-q_k^\ast z^{-1}\right)}{\displaystyle\prod_{k=1}^{N_1}\left(1-c_kz^{-1}\right)\displaystyle\prod_{k=1}^{N_2}\left(1-d_kz^{-1}\right)\left(1-d_k^\ast z^{-1}\right)}
+\end{equation}$$
+
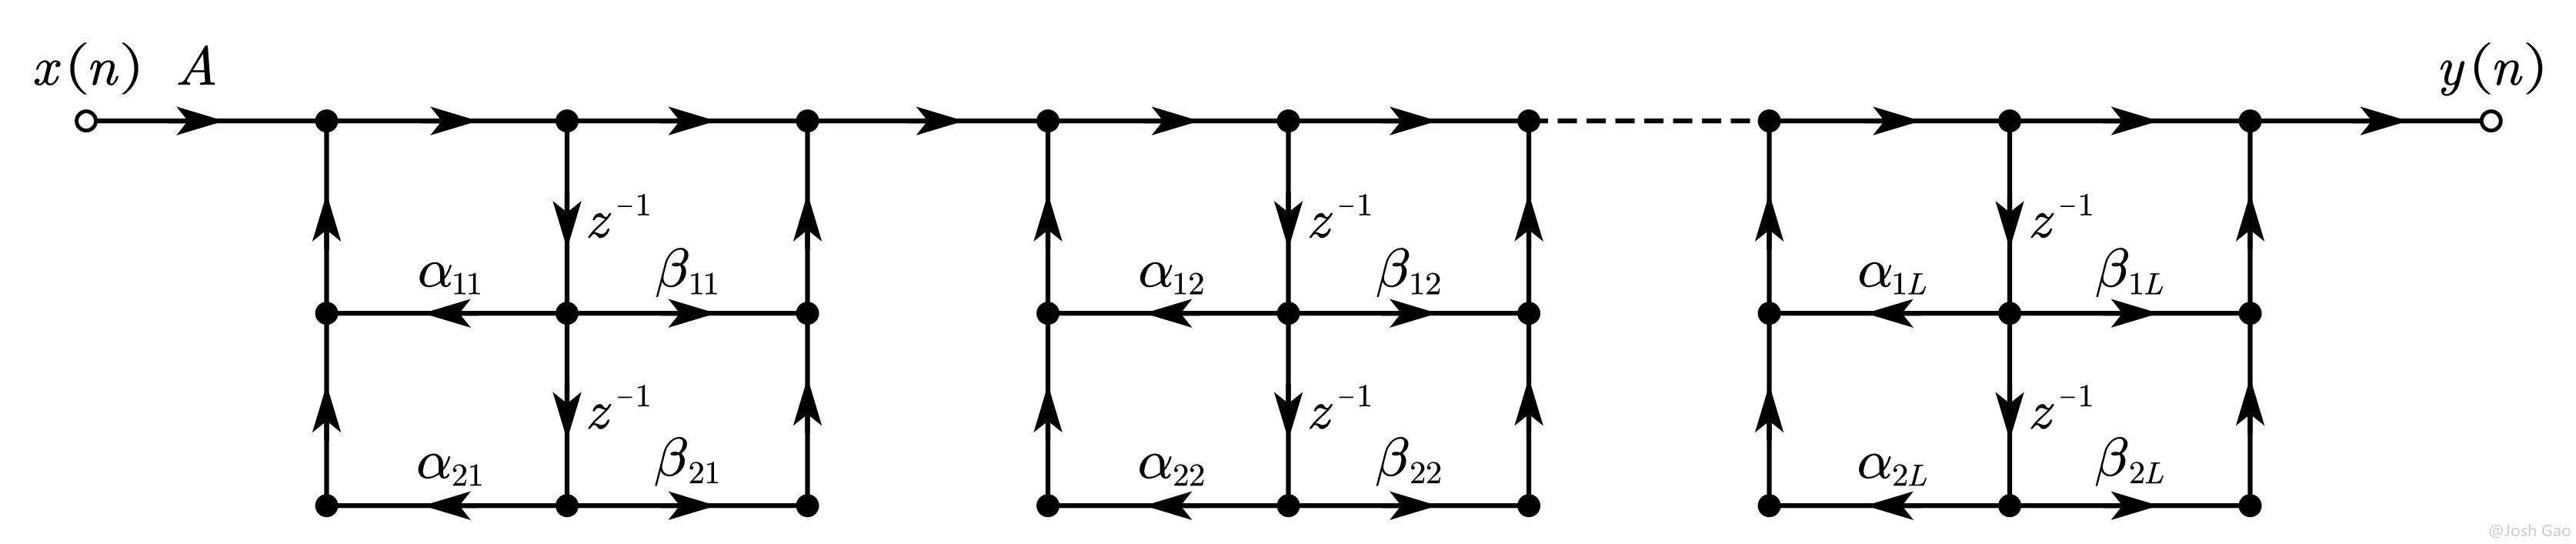
+其中 $A$ 为常数,$M=M_1+2M_2$,$N=N_1+2N_2$,$p_k,c_k$分别为实数零、极点,$q_k,q_k^\ast$ 和 $d_k,d_k^\ast$ 分别为复共轭零、极点。将共轭成对的复数零、极点合并为为实系数二阶多项式,得
+
+$$\begin{equation}
+H\left(z\right)=A\prod_{k=1}^{L}\left[\frac{1+\beta_{1k}z^{-1}+\beta_{2k}z^{-2}}{1-\alpha_{1k}z^{-1}-\alpha_{2k}z^{-2}}\right]=A\prod_{k=1}^{L}{H_k\left(z\right)},\ \ L=\left\lfloor\frac{N+1}{2}\right\rfloor
+\end{equation}$$
+
+则系统框图可表示为
+
+{width=700px}
+
+进一步可得级联型 IIR 滤波器的流图
+
+{width=700px}
+
+- 级联型 IIR 滤波器的结构特点
+
+ - 分别调整系数 $\beta_{1k},\beta_{2k}$、$\alpha_{1k},\alpha_{2k}$,能单独调整滤波器的第k对零、极点,而不影响其它零、极点,由此,可以方便的调整滤波器的频响性能。
+
+ - 运算的累积误差较小、所需存储单元少,可实现时分复用、组合方式多等。
+
+## 2.4. 并联型
+
+ 将系统函数展开成部分分式的形式,可表示为
+
+$$\begin{equation}
+H\left(z\right)=\sum_{k=0}^{M-N}{G_kz^{-k}}+\sum_{k=1}^{N_1}\frac{A_k}{1-g_kz^{-1}}+\sum_{k=1}^{N_2}\frac{\beta_{0k}+\beta_{1k}z^{-1}}{1-\alpha_{1k}z^{-1}-\alpha_{2k}z^{-2}}
+\end{equation}$$
+
+其中 $G_k,A_k,g_k,\beta_{0k},\beta_{1k},\alpha_{1k},\alpha_{2k}$ 均为实数。且当 $M0$ 处收敛,有限 $z$ 平面只有零点,全部极点在 $z=0$ 处(因果系统);
+
+- 没有输出到输入的反馈,一般为非递归型结构。
+
+## 3.1. 直接型(卷积型、横截型)
+
+ 由 FIR 数字滤波器的差分方程
+
+$$\begin{equation}
+y\left(n\right)=\sum_{k=0}^{N=1}h\left(k\right)x\left(n-k\right)=h\left(n\right)\ast x\left(n\right)
+\end{equation}$$
+
+可得直接型 FIR 滤波器的流图
+
+{width=600px}
+
+## 3.2. 级联型
+
+ 当需要灵活方便地控制滤波器的传输零点时,可将 $H\left(z\right)$ 分解成实系数二阶因式的乘积形式,表示为
+
+$$\begin{equation}
+H\left(z\right)=\sum_{n=0}^{N-1}{h\left(n\right)z^{-n}}=\sum_{k=1}^{\left\lfloor\frac{N}{2}\right\rfloor}\left(\beta_{0k}+\beta_{1k}z^{-1}+\beta_{2k}z^{-2}\right)
+\end{equation}$$
+
+可得级联型 FIR 滤波器的流图
+
+{width=600px}
+
+- 级联型FIR滤波器的结构特点:
+
+ - 由于这种结构所需的系数比直接型多,所需乘法运算也比直接型多,很少用。
+
+ - 由于这种结构的每一节控制一对零点,因而通常仅在需要控制传输零点时用。
+
+## 3.3. 频率取样型
+
+ 系统函数 $H\left(z\right)$ 在单位圆上作 $N$ 等分取样的取样值就是 $h\left(n\right)$ 的 DFT $H\left(k\right)$。由[内插公式](https://josh-gao.blog.csdn.net/article/details/106087154#5__319),用 $H\left(k\right)$ 恢复 $H\left(z\right)$ 的内插公式为
+
+$$\begin{equation}
+H\left( z \right) =\underset{H_c\left( z \right)}{\underbrace{\left( 1-z^{-N} \right) }}\frac{1}{N}\sum_{k=0}^{N-1}{\underset{H_k\left( z \right)}{\underbrace{\frac{H\left( k \right)}{1-W_{N}^{-k}z^{-1}}}}}
+\end{equation}$$
+
+可见频率取样型 FIR 系统可用子 FIR 系统 $H_c\left(z\right)=1-z^{-N}$ 和子 IIR 系统 $\displaystyle\sum_{k=0}^{N-1}{H_k\left(z\right)}$ 表示。
+
+### 3.3.1. 梳状滤波器 $H_c\left(z\right)$
+
+{width=800px}
+
+ 子 FIR 系统 $H_c\left(z\right)=1-z^{-N}$ 是一个由 $N$ 节延迟单元组成的梳状滤波器,在单位圆上有 $N$ 个等分零点。可将梳状滤波器的频率响应写为
+
+$$\begin{equation}
+\begin{aligned}
+H_c\left(e^{j\omega}\right)&=\left.H_c\left(z\right)\right|_{z=e^{j\omega}}=1-e^{-j\omega N}\\
+&=e^{-j\frac{\omega N}{2}}\left(e^{j\frac{\omega N}{2}}-e^{-j\frac{\omega N}{2}}\right)=2je^{-j\frac{\omega N}{2}}\sin{\frac{\omega N}{2}}
+\end{aligned}
+\end{equation}$$
+
+其幅频特性
+
+$$\begin{equation}
+\left|H_c\left(e^{j\omega}\right)\right|=2\left|\sin{\frac{\omega N}{2}}\right|
+\end{equation}$$
+
+### 3.3.2. 谐振柜 $\displaystyle\sum_{k=0}^{N-1}{H_k\left(z\right)}$
+
+ 子 IIR 系统 $\displaystyle\sum_{k=0}^{N-1}{H_k\left(z\right)}$ 是由 $N$ 个谐振器组成的谐振“柜”。每一个谐振器 $H_k\left(z\right)=\dfrac{H\left(k\right)}{1-W_N^{-k}z^{-1}}$ 都是一个一阶网络,在单位圆上有一极点 $z_k=W_N^{-k}=e^{j\frac{2\pi}{N}k}$,因此谐振器对频率为 $\omega=\dfrac{2\pi}{N}k$ 的响应是 $\infty$,是一个谐振频率为 $\dfrac{2\pi}{N}k$ 的无耗谐振器。并联谐振柜的极点正好各自抵消一个梳状滤波器的零点,从而使系统在频率点 $\omega=\dfrac{2\pi}{N}k$ 的响应就是 $H\left(k\right)$。
+
+ 将梳状滤波器和谐振柜级联可得到频率取样型 FIR 滤波器的结构
+
+{width=600px}
+
+- 频率取样型 FIR 滤波器的结构特点:
+
+ - (优点)调整 $H\left(k\right)$ 就可以有效地调整频响特性(在频率 $\omega_k=\dfrac{2\pi}{N}k$ 处的响应即为 $H\left(k\right)$)。
+
+ - (优点)若 $h\left(n\right)$ 长度相同,则除了各支路增益 $H\left(k\right)$ 外网络结构完全相同,便于标准化、模块化。
+
+ - (缺点)有限字长效应可能导致零极点不能完全对消(梳状滤波器的零点由延时器形成,并不受量化误差影响),导致系统不稳定。
+
+ - (缺点)系数多为复数,增加了复数乘法和存储量。
+
+### 3.3.3. 修正频率取样型
+
+ 由于谐振器的所有极点均在单位圆上,当系数量化时,这些极点会移动,因此系统的稳定裕度为零,实际上是不能使用的。因此将所有谐振器的极点设置在半径 $r$ 小于 $1$ 又接近于 $1$ 的圆周上,为了使得子 FIR 系统的零点需要和这些极点重合以相互抵消,故梳状滤波器的零点也移到半径r的圆周上。修正后的系统函数为
+
+$$\begin{equation}
+H\left(z\right)=\frac{1-r^Nz^{-N}}{N}\sum_{k=0}^{N-1}\frac{H_r\left(k\right)}{1-rW_N^{-k}z^{-1}}
+\end{equation}$$
+
+此时谐振柜的第 $k$ 个谐振器的极点变为 $rW_N^{-k}$,其中 $H_r\left(k\right)$ 是修正点的取样值,因为 $r\approx1$,则
+
+$$\begin{equation}
+H_r\left(k\right)=\left.H\left(z\right)\right|_{z=rW_N^{-k}}=H\left(rW_N^{-k}\right)\approx H\left(W_N^{-k}\right)=H\left(k\right)
+\end{equation}$$
+
+则修正后的系统函数可近似为
+
+$$\begin{equation}
+H\left(z\right)=\frac{1-r^Nz^{-N}}{N}\sum_{k=0}^{N-1}\frac{H\left(k\right)}{1-rW_N^{-k}z^{-1}}
+\end{equation}$$
+
+为了使系数是实数,将共轭根合并,这些共轭根在半径为r的圆周上以实轴对称分布。由对称性 $z_{N-k}=z_k^\ast,W_N^{-\left(N-k\right)}=W_N^k=\left(W_N^{-k}\right)^\ast$,将第 $k$ 个和第 $N-k$ 个谐振器合并成一个实系数的二阶网络
+
+$$\begin{equation}
+\begin{aligned}
+H_k\left(z\right)&\approx\frac{H\left(k\right)}{1-rW_N^{-k}z^{-1}}+\frac{H\left(N-k\right)}{1-rW_N^{-\left(N-k\right)}z^{-1}}=\frac{H\left(k\right)}{1-rW_N^{-k}z^{-1}}+\frac{H^\ast\left(k\right)}{1-r\left(W_N^{-k}\right)^\ast z^{-1}}\\
+&=\frac{H\left(k\right)+H^\ast\left(k\right)-H\left(k\right)rW_N^kz^{-1}-H^\ast\left(k\right)rW_N^{-k}z^{-1}}{1-z^{-1}\left(W_N^{-k}+W_N^k\right)+r^2z^{-2}}\\
+&=\frac{\beta_{0k}+\beta_{1k}z^{-1}}{1-z^{-1}2r\cos{\left(\frac{2\pi}{N}k\right)+r^2z^{-2}}}
+\end{aligned}
+\end{equation}$$
+
+其中
+
+$$\begin{equation}
+\begin{cases}
+\beta_{0k}=2\Re{\left[H\left(k\right)\right]}\\
+\beta_{1k}=-2r\Re{\left[H\left(k\right)W_N^k\right]}
+\end{cases},\ \
+\begin{cases}
+\begin{aligned}
+k&=1,2,\cdots,\frac{N-1}{2},\ \ &k为奇数\\
+k&=1,2,\cdots,\frac{N}{2},&k为偶数
+\end{aligned}
+\end{cases}
+\end{equation}$$
+
+{width=800px}
+
+ 当 $N$ 为偶数时,除了共轭根,还有一对实数根,分别位于 $k=0,\dfrac{N}{2}$ 两点,则此时系统函数为
+
+$$\begin{equation}
+H\left(z\right)=\left(1-r^Nz^{-N}\right)\cdot\frac{1}{N}\cdot\left[H_0\left(z\right)+H_\frac{N}{2}\left(z\right)+\sum_{k=1}^{\frac{N}{2}-1}{H_k\left(z\right)}\right]
+\end{equation}$$
+
+ 当 $N$ 为奇数时,除了共轭根,只有一个实数根,位于 $k=0$ 处,则此时系统函数为
+
+$$\begin{equation}
+H\left(z\right)=\left(1-r^Nz^{-N}\right)\cdot\frac{1}{N}\cdot\left[H_0\left(z\right)+\sum_{k=1}^{\frac{N-1}{2}}{H_k\left(z\right)}\right]
+\end{equation}$$
+
+在上两式中
+
+$$\begin{equation}
+H_0\left(z\right)=\frac{H\left(0\right)}{1-rz^{-1}},\ \ H_\frac{N}{2}\left(z\right)=\frac{H\left(\dfrac{N}{2}\right)}{1+rz^{-1}}
+\end{equation}$$
+
+则修正频率取样型 FIR 滤波器的结构为
+
+{width=600px}
+
+- 修正频率取样型 FIR 滤波器的结构特点:
+
+ - 结构有递归部分——谐振柜;又有非递归部分——梳状滤波器。
+
+ - 它的零、极点数目只取决于单位脉冲响应的长度,因而单位脉冲响应长度相同。利用同一梳状滤波器、同一结构而只有加权系数 $\beta_{0k},\beta_{1k},H\left(0\right),H\left(\dfrac{N}{2}\right)$ 不同的谐振器,就能得到不同的滤波器。
+
+ - 其结构可以高度模块化,可时分复用。
+
+## 3.4. 线性相位型
+
+ 线性相位的因果FIR系统的单位取样响应满足
+
+$$\begin{equation}
+h\left(n\right)=\pm h\left(N-1-n\right)
+\end{equation}$$
+
+即序列要么是奇对称的,要么是偶对称的。
+
+ 当 $N$ 为奇数时,系统函数可表示为
+
+$$\begin{equation}
+\begin{aligned}
+H\left(z\right)&=\sum_{n=0}^{N-1}{h\left(n\right)z^{-n}}=\sum_{n=0}^{\frac{N-1}{2}-1}{h\left(n\right)z^{-n}}+h\left(\frac{N-1}{2}\right)z^\frac{N-1}{2}+\sum_{n=\frac{N-1}{2}+1}^{N-1}{h\left(n\right)z^{-n}}\\
+&=\sum_{n=0}^{\frac{N-1}{2}-1}h\left(n\right)\left[z^{-n}\pm z^{-\left(N-1-n\right)}\right]+h\left(\frac{N-1}{2}\right)z^\frac{N-1}{2}
+\end{aligned}
+\end{equation}$$
+
+ 当 $N$ 为偶数时,系统函数可表示为
+
+$$\begin{equation}
+H\left(z\right)=\sum_{n=0}^{N-1}{h\left(n\right)z^{-n}}=\sum_{n=0}^{\frac{N}{2}-1}{h\left(n\right)z^{-n}}+\sum_{n=\frac{N}{2}}^{N-1}{h\left(n\right)z^{-n}}=\sum_{n=0}^{\frac{N}{2}-1}h\left(n\right)\left[z^{-n}\pm z^{-\left(N-1-n\right)}\right]
+\end{equation}$$
+
+**当序列 $h\left(n\right)$ 偶对称时,取“$+$”号;当序列奇对称时,取“$-$”号**。则线性相位型 FIR 滤波器的结构为
+
+{width=900px}
+
+## 3.5. 快速卷积型(略)
+
+# 参考文献
+
+王世一. *数字信号处理, 修订版.* 北京理工大学出版社, 1997.