
480 lines
19 KiB
Markdown
480 lines
19 KiB
Markdown
---
|
|
title: 'Josh''s Notes: 最优阵列处理(Part 2.1 —— 谱加权)'
|
|
mathjax: true
|
|
comments: true
|
|
copyright: true
|
|
toc:
|
|
enable: true
|
|
number: false
|
|
wrap: true
|
|
expand_all: true
|
|
max_depth: 4
|
|
categories:
|
|
- - Josh 的学习笔记
|
|
- 最优阵列处理
|
|
- 线形阵列和孔径的合成
|
|
tags:
|
|
- 阵列信号处理
|
|
- 谱加权
|
|
- 线阵
|
|
abbrlink: 61f0754c
|
|
date: 2023-06-19 16:25:26
|
|
---
|
|
|
|
  谱加权(Spectral Weighting)技术主要研究对如何每个传感器输出进行加权,以获得具有理想性质的频率-波数响应和波束方向图。加权的过程在一些文献中也称为锐化 (tapering) 或赋形 (shading) 。许多阵列加权技术等价于时间序列谱分析中的加窗或锐化 (Taper) 技术。
|
|
|
|
  对于一个阵元间距小于或等于 $\lambda/2$ 的线阵,由于不需要考虑栅瓣和空域混迭,可以直接应用连续函数的傅里叶变换理论对权重和频率-波数响应之间存在的傅里叶变换关系进行分析。本文关注线性阵列,讨论如何在降低旁瓣的同时使主瓣宽度的增长最小(最小化方向性损失),将尝试不同的权值矢量,并分析它们的性能。
|
|
|
|
  考虑傅里叶变换对
|
|
|
|
$$\begin{equation}
|
|
\varUpsilon(\omega,k) = \int_{-\infty}^\infty w_a^\ast (z) e^{-jkz}\, \mathrm{d}z
|
|
\end{equation}$$
|
|
|
|
$$\begin{equation}
|
|
w_a^\ast (z) = \frac{1}{2\pi} \int_{-\infty}^\infty \varUpsilon(\omega,k) e^{jkz}\, \mathrm{d}k
|
|
\end{equation}$$
|
|
|
|
其中省略了 $k_z$ 的下标 $z$。
|
|
|
|
<!-- more -->
|
|
|
|
# 1. 均匀加权
|
|
|
|
  均匀权值为
|
|
|
|
$$\begin{equation}
|
|
w_n = \frac{1}{N}, \quad n = 0,\cdots,N-1
|
|
\end{equation}$$
|
|
|
|
在 $u$ 空间的波束方向图为
|
|
|
|
$$\begin{equation}
|
|
\begin{aligned}
|
|
B_u(u) &= \frac{1}{N} \frac{\sin\left( \displaystyle\frac{\pi Nd}{\lambda} u \right)}{\sin\left( \displaystyle\frac{\pi d}{\lambda} u \right)} \\
|
|
&= \boldsymbol{w}^\mathrm{H}\boldsymbol{v}_u(u) = e^{-j\left(\frac{N-1}{2} \right) \frac{2\pi d}{\lambda} u} \sum_{n=0}^{N-1} w_n^\ast e^{j n \frac{2\pi d}{\lambda} u}
|
|
\end{aligned}
|
|
\end{equation}$$
|
|
|
|
对于**标准线阵**,有
|
|
|
|
$$\begin{equation}
|
|
B_u(u) = \frac{1}{N} \frac{\sin\left( \displaystyle\frac{\pi Nu}{2} \right)}{\sin\left( \displaystyle\frac{\pi u}{2} \right)}
|
|
\end{equation}$$
|
|
|
|
方向性
|
|
|
|
$$\begin{equation}
|
|
D = N
|
|
\end{equation}$$
|
|
|
|
由于下面经考虑实对称的权值,因此将阵元的位置也对称地进行表示,第 $n$ 个阵元的位置表示为
|
|
|
|
$$\begin{equation}
|
|
\tilde{n} = n - \frac{N-1}{2}, \quad n = 0,\cdots,N-1,\quad \tilde{n} = -\frac{N-1}{2}, \cdots, \frac{N-1}{2}
|
|
\end{equation}$$
|
|
|
|
# 2. Cosine 加权
|
|
|
|
  当 $N$ 为奇数时,Cosine 权值为
|
|
|
|
$$\begin{equation}
|
|
w(\tilde{n}) = \sin\left( \frac{\pi}{2N} \right)\cos\left( \pi\frac{\tilde{n}}{N} \right), \quad -\frac{N-1}{2} \leqslant \tilde{n} \leqslant \frac{N-1}{2}
|
|
\end{equation}$$
|
|
|
|
其中归一化因子 $\sin\left( \displaystyle\frac{\pi}{2N} \right)$ 是一个常数,使得 $B_u (0) = 1$。把 Cosine 写成指数形式,有
|
|
|
|
$$\begin{equation}
|
|
w(\tilde{n}) = \sin\left( \frac{\pi}{2N} \right)\left[ \frac{e^{j\frac{\pi\tilde{n}}{N}} + e^{-j\frac{\pi\tilde{n}}{N}}}{2} \right], \quad -\frac{N-1}{2} \leqslant \tilde{n} \leqslant \frac{N-1}{2}
|
|
\end{equation}$$
|
|
|
|
利用指数形式的阵列流形矢量,可得波束方向图
|
|
|
|
$$\begin{equation}
|
|
B_u(u) = \frac{1}{2} \sin\left( \frac{\pi}{2N} \right) \left\{ \sum_{\tilde{n} = -\frac{N-1}{2}}^{\frac{N-1}{2}} e^{j\frac{\pi \tilde{n}}{N}} e^{-j \tilde{n} \pi u} + \sum_{\tilde{n} = -\frac{N-1}{2}}^{\frac{N-1}{2}} e^{-j\frac{\pi \tilde{n}}{N}} e^{-j \tilde{n} \pi u} \right\}
|
|
\end{equation}$$
|
|
|
|
其中第一项和第二项分别对应指向 $u_s = 1/N$ 和 $u_s = -1/N$ 的常规波束方向图,因此
|
|
|
|
$$\begin{equation}
|
|
B_u(u) = \frac{1}{2} \sin\left( \frac{\pi}{2N} \right) \left\{ \frac{\sin\left( \displaystyle\frac{N\pi}{2} \left( u - \frac{1}{N} \right) \right)}{\sin\left( \displaystyle\frac{\pi}{2} \left( u - \frac{1}{N} \right) \right)} + \frac{\sin\left( \displaystyle\frac{N\pi}{2} \left( u + \frac{1}{N} \right) \right)}{\sin\left( \displaystyle\frac{\pi}{2} \left( u + \frac{1}{N} \right) \right)} \right\}
|
|
\end{equation}$$
|
|
|
|
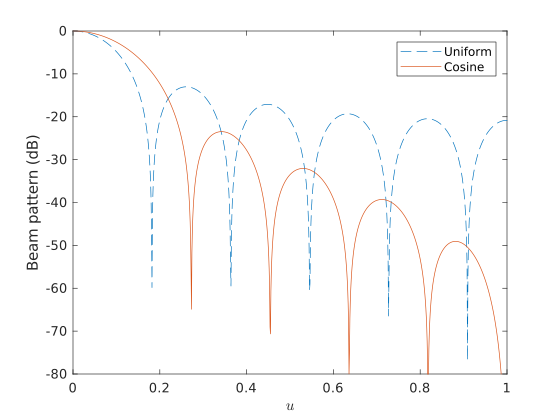
下面将要介绍的很多方向图都是常规波束的叠加。[图 2-1-1](#fig.2-1-1) 给出了一个 11 阵元阵列使用 Cosine 加权得到的波束方向图,同时还给出了常规波束方向图作为参考。可以看到,旁瓣得到了降低,但是主波束变得更宽。两个波束方向图的参数为
|
|
|
|
| 加权方式 | HPBW | $BW_{NN}$ | 第一旁瓣高度 | $D_N$[^1] |
|
|
| :--: | :--: | :--: | :--: | :--: |
|
|
| Uniform | $0.89 \displaystyle\frac{2}{N}$ | $2.0 \displaystyle\frac{2}{N}$ | $-13.0 \text{dB}$ | $1$ |
|
|
| Cosine | $1.18 \displaystyle\frac{2}{N}$ | $3.0 \displaystyle\frac{2}{N}$ | $-23.5 \text{dB}$ | $0.816$ |
|
|
|
|
<a id="fig.2-1-1"></a>
|
|
|
|
{width=700px}
|
|
|
|
{% note primary MATLAB Code %}
|
|
|
|
``` matlab fig3_01.m
|
|
%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%
|
|
% Figure 3.1
|
|
% Cosine weighting: Array beam patterns
|
|
% Kristine Bell
|
|
% Modified by Xin Zhang 3/17/99
|
|
% Lillian 04/16/2001, K. Bell 7/20/01, K. Bell 9/30/01
|
|
%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%
|
|
|
|
clear all
|
|
close all
|
|
|
|
M=11;
|
|
d=0.5; % sensor spacing wrt wavelength
|
|
D = (-(M-1)/2:1:(M-1)/2)*d; % sensor positions in wavelengths
|
|
% weights, normalized so that w(0)=1
|
|
W_unf = ones(1,M);
|
|
W_cos = cos(pi*D*2/M);
|
|
|
|
% Beampatterns
|
|
u = 0:0.001:1;
|
|
A = exp(-1i*2*pi*D.'*u);
|
|
G_unf = W_unf*A;
|
|
G_unf = G_unf/(max(abs(G_unf)));
|
|
G_cos = W_cos*A;
|
|
G_cos = G_cos/(max(abs(G_cos)));
|
|
figure
|
|
% array only
|
|
clf
|
|
plot(u,20*log10(abs(G_unf)),'--')
|
|
hold on
|
|
plot(u,20*log10(abs(G_cos)),'-')
|
|
hold off
|
|
axis([0 1 -80 0])
|
|
%title([int2str(M) ' element array'])
|
|
h=legend('Uniform','Cosine');
|
|
xlabel('$u$','Interpreter','latex')
|
|
ylabel('Beam pattern (dB)')
|
|
```
|
|
|
|
{% endnote %}
|
|
|
|
# 3. 升 Cosine 加权
|
|
|
|
  可以把矩形均匀加权和 Cosine 加权组合起来,获得两种加权方法一些理想性质的组合。对应的阵列加权为
|
|
|
|
$$\begin{equation}
|
|
w(\tilde{n}) = c(p) \left( p + (1-p) \cos \left( \pi \frac{\tilde{n}}{N} \right)\right), \quad \tilde{n} = -\frac{N-1}{2}, \cdots, \frac{N-1}{2}
|
|
\end{equation}$$
|
|
|
|
其中归一化常数
|
|
|
|
$$\begin{equation}
|
|
c(p) = \frac{p}{N} + \frac{1-p}{2} \sin\left( \frac{\pi}{2N} \right)
|
|
\end{equation}$$
|
|
|
|
使得 $B_u(0) = 1$。
|
|
|
|
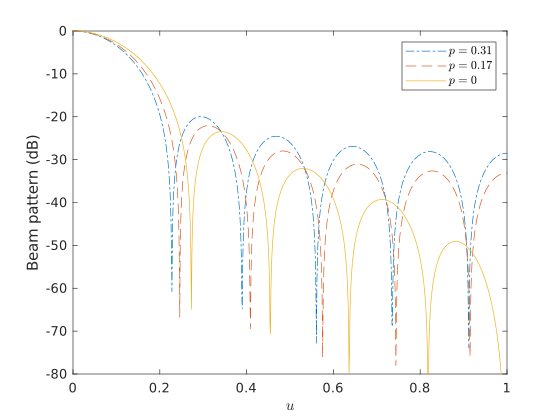
  在[图 2.1.2](#fig.2-1-2) 中给出了 $p = 0.31, 0.17, 0$ 时的升 Cosine 加权的波束方向图。当 $p$ 减小时,第一旁瓣的高度减小,主波束宽度增加。波束方向图参数如下:
|
|
|
|
| $p$ | HPBW | $BW_{NN}$ | 第一旁瓣高度 | $D_N$ |
|
|
| :--: | :--: | :--: | :--: | :--: |
|
|
| 0.31 | $1.03 \displaystyle\frac{2}{N}$ | $2.50 \displaystyle\frac{2}{N}$ | $-20.0 \text{dB}$ | $0.928$ |
|
|
| 0.17 | $1.09 \displaystyle\frac{2}{N}$ | $3.70 \displaystyle\frac{2}{N}$ | $-22.0 \text{dB}$ | $0.886$ |
|
|
| 0 | $1.18 \displaystyle\frac{2}{N}$ | $3.00 \displaystyle\frac{2}{N}$ | $-23.5 \text{dB}$ | $0.816$ |
|
|
|
|
<a id="fig.2-1-2"></a>
|
|
|
|
{width=700px}
|
|
|
|
{% note primary MATLAB Code %}
|
|
|
|
``` matlab fig3_02.m
|
|
%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%
|
|
% Figure 3.2
|
|
% Raised cosine weighting function
|
|
% Kristine Bell
|
|
% Modified by Xin Zhang 3/17/99
|
|
% Lillian Xu 04/16/2001, K. Bell 7/20/01, 9/30/01
|
|
%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%
|
|
|
|
clear all
|
|
close all
|
|
|
|
M=11;
|
|
d=0.5; % sensor spacing wrt wavelength
|
|
D = (-(M-1)/2:1:(M-1)/2)*d; % sensor positions in wavelengths
|
|
|
|
% weights, normalized so that w(0)=1
|
|
p=[0;0.17;0.31;1];
|
|
W_rcos = p*ones(1,M)+(ones(4,1)-p)*cos(pi*D*2/M);
|
|
|
|
% Beampatterns
|
|
u = 0:0.001:1;
|
|
c=p+(ones(4,1)-p)*2/pi;
|
|
A = exp(-1i*2*pi*D.'*u);
|
|
G_rcos = W_rcos*A;
|
|
for m=1:4
|
|
G_rcos(m,:) = G_rcos(m,:)/(max(abs(G_rcos(m,:))));
|
|
end
|
|
|
|
figure
|
|
clf
|
|
plot(u,20*log10(abs(G_rcos(3,:))),'-.')
|
|
hold on
|
|
plot(u,20*log10(abs(G_rcos(2,:))),'--')
|
|
plot(u,20*log10(abs(G_rcos(1,:))),'-')
|
|
hold off
|
|
axis([0 1 -80 0])
|
|
h=legend({'$p=0.31$','$p=0.17$','$p=0$'},'Interpreter','latex');
|
|
xlabel('$u$','Interpreter','latex')
|
|
ylabel('Beam pattern (dB)')
|
|
```
|
|
|
|
{% endnote %}
|
|
|
|
  至此,我们已经可以使 HPBW 变窄,并使得第一旁瓣比均匀分布的情况要低得多。
|
|
|
|
# 4. Cosine$^m$ 加权
|
|
|
|
  下面考虑一系列 Cosine 加权,形式为 $\cos^m(\pi \tilde{n} / N)$。阵列的权值为
|
|
|
|
$$\begin{equation}
|
|
w_m(\tilde{n}) = \begin{cases}
|
|
c_2 \cos^2 \left( \displaystyle \frac{\pi \tilde{n}}{N} \right),\quad m = 2 \\
|
|
c_3 \cos^3 \left( \displaystyle \frac{\pi \tilde{n}}{N} \right),\quad m = 3 \\
|
|
c_4 \cos^4 \left( \displaystyle \frac{\pi \tilde{n}}{N} \right),\quad m = 4 \\
|
|
\end{cases}
|
|
\end{equation}$$
|
|
|
|
其中 $c_2, c_3, c_4$ 是归一化常数。
|
|
|
|
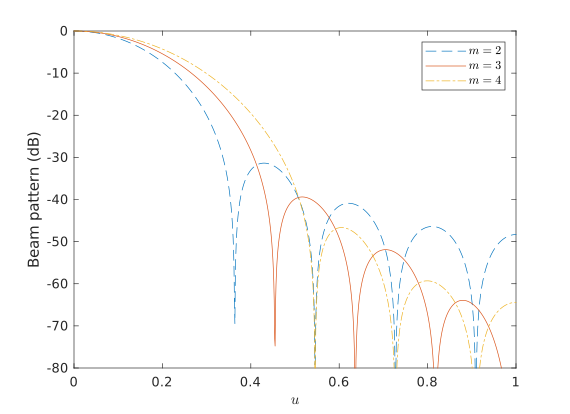
  $m=2$ 时的加权有时称为是 Hann 加权[^2]。同样,波束方向图可以利用 Cosine 函数的指数形式来计算。波束方向图在[图 2.1.3](#fig.2-1-3) 中给出。当 $m$ 增加时,旁瓣减小,但是主波束变宽。波束方向图的参数为:
|
|
|
|
| $m$ | HPBW | $BW_{NN}$ | 第一旁瓣高度 | $D_N$ |
|
|
| :--: | :--: | :--: | :--: | :--: |
|
|
| 2 | $1.44 \displaystyle\frac{2}{N}$ | $4 \displaystyle\frac{2}{N}$ | $-31.4 \text{dB}$ | $0.667$ |
|
|
| 3 | $1.66 \displaystyle\frac{2}{N}$ | $5 \displaystyle\frac{2}{N}$ | $-39.4 \text{dB}$ | $0.576$ |
|
|
| 4 | $1.85 \displaystyle\frac{2}{N}$ | $6 \displaystyle\frac{2}{N}$ | $-46.7 \text{dB}$ | $0.514$ |
|
|
|
|
<a id="fig.2-1-3"></a>
|
|
|
|
{width=700px}
|
|
|
|
{% note primary MATLAB Code %}
|
|
|
|
``` matlab fig3_03.m
|
|
%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%
|
|
% Figure 3.3
|
|
% Cosine^m weighting: m = 2,3,and 4
|
|
% Kristine Bell
|
|
% Modified by Xin Zhang 3/17/99
|
|
% Lillian Xu 04/16/2001, K. Bell 7/20/01, 9/30/01
|
|
%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%
|
|
|
|
clear all
|
|
close all
|
|
|
|
M=11;
|
|
d=0.5; % sensor spacing wrt wavelength
|
|
D = (-(M-1)/2:1:(M-1)/2)*d; % sensor positions in wavelengths
|
|
|
|
% weights, normalized so that w(0)=1
|
|
W_cos2 = cos(pi*D*2/M).^2;
|
|
W_cos3 = cos(pi*D*2/M).^3;
|
|
W_cos4 = cos(pi*D*2/M).^4;
|
|
|
|
% Beampatterns
|
|
|
|
u = 0:0.001:1;
|
|
A = exp(-1i*2*pi*D.'*u);
|
|
G_cos2 = W_cos2*A;
|
|
G_cos2 = G_cos2/(max(abs(G_cos2)));
|
|
G_cos3 = W_cos3*A;
|
|
G_cos3 = G_cos3/(max(abs(G_cos3)));
|
|
G_cos4 = W_cos4*A;
|
|
G_cos4 = G_cos4/(max(abs(G_cos4)));
|
|
|
|
figure
|
|
clf
|
|
plot(u,20*log10(abs(G_cos2)),'--')
|
|
hold on
|
|
plot(u,20*log10(abs(G_cos3)),'-')
|
|
plot(u,20*log10(abs(G_cos4)),'-.')
|
|
hold off
|
|
axis([0 1 -80 0])
|
|
h=legend({'$m=2$','$m=3$','$m=4$'},'Interpreter','latex');
|
|
set(h,'Fontsize',12)
|
|
xlabel('$u$','Interpreter','latex')
|
|
ylabel('Beam pattern (dB)')
|
|
```
|
|
|
|
{% endnote %}
|
|
|
|
# 5. 升 Cosine 平方加权
|
|
|
|
  升 Cosine 平方系列的加权为
|
|
|
|
$$\begin{equation}
|
|
\begin{aligned}
|
|
w(\tilde{n}) &= c_2 (p) \left\{ p + (1-p) \cos^2 \left( \frac{\pi \tilde{n}}{N} \right) \right\} \\
|
|
&= \frac{c_2(p)}{2} \left\{ (1+p) + (1-p) \cos \left( \frac{2 \pi \tilde{n}}{N} \right) \right\}, \quad \tilde{n} = -\frac{N-1}{2}, \cdots, \frac{N-1}{2}
|
|
\end{aligned}
|
|
\end{equation}$$
|
|
|
|
其中 $c_2 (p)$ 是归一化常数。下面考虑一个特别的加权,称为 Hamming 加权。
|
|
|
|
# 6. Hamming 加权
|
|
|
|
  Hamming 加权利用了矩形方向图和 Cosine 平方方向图的特点,在第一旁瓣的峰值上放置了一个零点。加权函数为
|
|
|
|
$$\begin{equation}
|
|
w(\tilde{n}) = g_0 + g_1 \cos \left( \frac{2 \pi \tilde{n}}{N} \right), \quad \tilde{n} = -\frac{N-1}{2}, \cdots, \frac{N-1}{2}
|
|
\end{equation}$$
|
|
|
|
选择系数 $g_0$ 和 $g_1$ 的使 $u = 3/N$ 的位置上有一个零点,并将正侧向的响应归一化,有
|
|
|
|
$$\begin{equation}
|
|
w(\tilde{n}) = 0.54 + 0.46 \cos \left( \frac{2 \pi \tilde{n}}{N} \right), \quad -\frac{N-1}{2} \leqslant \tilde{n} \leqslant \frac{N-1}{2}
|
|
\end{equation}$$
|
|
|
|
对应升 Cosine 平方加权中 $p = 0.08$ 的情况,得到的波束方向图是三个常规波束方向图的和
|
|
|
|
$$\begin{equation}
|
|
B_u(u) = 0.54 \frac{\sin\left(\displaystyle\frac{N\pi u}{2}\right)}{\sin\left(\displaystyle\frac{\pi u}{2}\right)} + 0.23 \left[ \frac{\sin\left( \displaystyle\frac{N\pi}{2} \left( u - \frac{2}{N} \right) \right)}{\sin\left( \displaystyle\frac{\pi}{2} \left( u - \frac{2}{N} \right) \right)} + \frac{\sin\left( \displaystyle\frac{N\pi}{2} \left( u + \frac{2}{N} \right) \right)}{\sin\left( \displaystyle\frac{\pi}{2} \left( u + \frac{2}{N} \right) \right)} \right]
|
|
\end{equation}$$
|
|
|
|
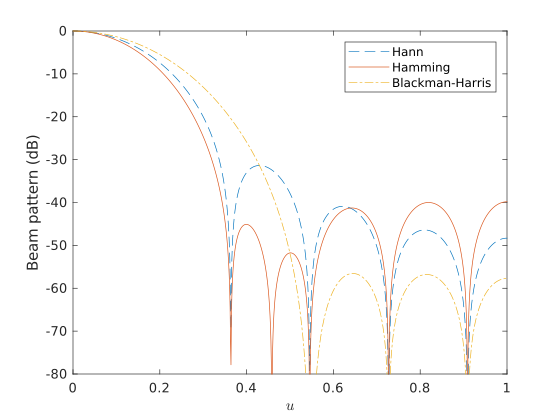
  [图 2.1.4](#fig.2-1-4) 给出了 Hamming 加权、Hann 加权和 Blackman-Harris 加权的波束方向图。第一个零点的位置在 $u = 4/N$,第一个非零旁瓣的高度为 $-39.5\text{dB}$。由于加权具有步进不连续性(step discontinuity),旁瓣的衰减渐近为 $O(1/n)$。但是,第一个旁瓣被完全对消掉了,尽管剩余的旁瓣衰减得比较慢,它们的幅度都不是很高。而且注意到 Hamming 窗的波束宽度小于 Hann 加权的波束宽度,且第一旁瓣更低。
|
|
|
|
<a id="fig.2-1-4"></a>
|
|
|
|
{width=700px}
|
|
|
|
{% note primary MATLAB Code %}
|
|
|
|
``` matlab fig3_04.m
|
|
%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%
|
|
% Figure 3.4
|
|
% Beam patterns for Hann, Hamming, and Blackman-Harris
|
|
% Kristine Bell
|
|
% Modified by Xin Zhang 3/17/99
|
|
% Lillian Xu 04/16/2001, K. Bell 7/20/01, 9/30/01
|
|
%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%
|
|
|
|
% Hann, Hamming, Blackman-Harris
|
|
% M-element array, d=lambda/2
|
|
|
|
clear all
|
|
close all
|
|
|
|
M=11;
|
|
d=0.5; % sensor spacing wrt wavelength
|
|
D = (-(M-1)/2:1:(M-1)/2)*d; % sensor positions in wavelengths
|
|
|
|
% weights, normalized so that w(0)=1
|
|
W_Hann = 0.5*(ones(1,M)+cos(2*pi*D*2/M));
|
|
W_Hamm = 0.54*ones(1,M)+0.46*cos(2*pi*D*2/M);
|
|
W_BH = 0.42*ones(1,M)+0.5*cos(2*pi*D*2/M)+0.08*cos(4*pi*D*2/M);
|
|
|
|
% Beampatterns
|
|
|
|
u = 0:0.001:1;
|
|
A = exp(-1i*2*pi*D.'*u);
|
|
G_Hann = W_Hann*A;
|
|
G_Hann = G_Hann/(max(abs(G_Hann)));
|
|
G_Hamm = W_Hamm*A;
|
|
G_Hamm = G_Hamm/(max(abs(G_Hamm)));
|
|
G_BH = W_BH*A;
|
|
G_BH = G_BH/(max(abs(G_BH)));
|
|
|
|
figure
|
|
clf
|
|
plot(u,20*log10(abs(G_Hann)),'--')
|
|
hold on
|
|
plot(u,20*log10(abs(G_Hamm)),'-')
|
|
plot(u,20*log10(abs(G_BH)),'-.')
|
|
hold off
|
|
axis([0 1 -80 0])
|
|
h=legend('Hann','Hamming','Blackman-Harris');
|
|
xlabel('$u$','Interpreter','latex')
|
|
ylabel('Beam pattern (dB)')
|
|
```
|
|
|
|
{% endnote %}
|
|
|
|
# 7. Blackman-Harris 加权
|
|
|
|
  Blackman-Harris 加权把加权过程扩展到了更高阶谐波的情况,并在前两个旁瓣的峰值位置上放置了零点。加权函数为
|
|
|
|
$$\begin{equation}
|
|
w(\tilde{n}) = 0.42 + 0.5 \cos\left( \frac{2\pi \tilde{n}}{N} \right) + 0.08 \cos\left( \frac{4\pi \tilde{n}}{N} \right), \quad \tilde{n} = -\frac{N-1}{2}, \cdots, \frac{N-1}{2}
|
|
\end{equation}$$
|
|
|
|
对应的波束方向图是多个常规波束方向图的和,已在[图 2.1.4](#fig.2-1-4) 中给出
|
|
|
|
$$\begin{equation}
|
|
\begin{aligned}
|
|
B_u(u) =& 0.42 \frac{\sin\left( \displaystyle\frac{N\pi u}{2} \right)}{\sin\left( \displaystyle\frac{\pi u}{2} \right)} + 0.25 \left[ \frac{\sin\left( \displaystyle\frac{N\pi}{2} \left( u - \frac{2}{N} \right) \right)}{\sin\left( \displaystyle\frac{\pi}{2} \left( u - \frac{2}{N} \right) \right)} + \frac{\sin\left( \displaystyle\frac{N\pi}{2} \left( u + \frac{2}{N} \right) \right)}{\sin\left( \displaystyle\frac{\pi}{2} \left( u + \frac{2}{N} \right) \right)} \right] \\
|
|
&+ 0.04 \left[ \frac{\sin\left( \displaystyle\frac{N\pi}{2} \left( u - \frac{2}{N} \right) \right)}{\sin\left( \displaystyle\frac{\pi}{2} \left( u - \frac{2}{N} \right) \right)} + \frac{\sin\left( \displaystyle\frac{N\pi}{4} \left( u + \frac{4}{N} \right) \right)}{\sin\left( \displaystyle\frac{\pi}{4} \left( u + \frac{4}{N} \right) \right)} \right]
|
|
\end{aligned}
|
|
\end{equation}$$
|
|
|
|
波束方向图的参数为
|
|
|
|
| 加权方式 | HPBW | $BW_{NN}$ | 第一旁瓣高度 | $D_N$ |
|
|
| :--: | :--: | :--: | :--: | :--: |
|
|
| Hann | $1.44 \displaystyle\frac{2}{N}$ | $4.0 \displaystyle\frac{2}{N}$ | $-31.4 \text{dB}$ | $0.667$ |
|
|
| Hamming | $1.31 \displaystyle\frac{2}{N}$ | $4.0 \displaystyle\frac{2}{N}$ | $-39.5 \text{dB}$ | $0.730$ |
|
|
| Blackman-Harris | $1.65 \displaystyle\frac{2}{N}$ | $6.0 \displaystyle\frac{2}{N}$ | $-56.6 \text{dB}$ | $0.577$ |
|
|
|
|
至此,所有的加权方法都是基于各种正弦函数进行的。现在看看其他类型的阵列加权技术,试试能否更好在波束宽度和旁瓣之间的获得折中。
|
|
|
|
# 8. 长球函数 (Prolate Spheroidal Functions)
|
|
|
|
  在设计加权方案时,我们的目标是使得一个给定角度范围内的能量占总能量的比例最大,也即最大化如下比值
|
|
|
|
$$\begin{equation}
|
|
\alpha = \frac{\displaystyle\iint_{\varOmega_1}\left| B(\theta,\varphi) \right|^2 \sin\theta\,\mathrm{d}\theta\,\mathrm{d}\varphi}{\displaystyle\int_0^\pi \int_0^{2\pi}\left| B(\theta,\varphi) \right|^2 \sin\theta\,\mathrm{d}\varphi\,\mathrm{d}\theta}
|
|
\end{equation}$$
|
|
|
|
其中 $\varOmega_1$ 是主波束周围的一个区域。对于标准线性阵列,可以写成
|
|
|
|
$$\begin{equation}
|
|
\alpha = \frac{\displaystyle\int_{-\psi_0}^{\psi_0}\left| B(\psi) \right|^2\,\mathrm{d}\psi}{\displaystyle\int_{-\pi}^{\pi}\left| B(\psi) \right|^2\,\mathrm{d}\psi}
|
|
\end{equation}$$
|
|
|
|
其分子和分母部分可分别写为
|
|
|
|
$$\begin{equation}
|
|
\begin{aligned}
|
|
&\alpha_N &&\xlongequal{B(\psi) = \boldsymbol{w}^\mathrm{H}\boldsymbol{v}_\psi(\psi)} \int_{-\psi_0}^{\psi_0}\boldsymbol{w}^\mathrm{H}\boldsymbol{v}_\psi(\psi) \boldsymbol{v}_\psi^\mathrm{H}(\psi)\boldsymbol{w}\,\mathrm{d}\psi \\
|
|
& &&= \boldsymbol{w}^\mathrm{H} \left[ \int_{-\psi_0}^{\psi_0} \boldsymbol{v}_\psi(\psi) \boldsymbol{v}_\psi^\mathrm{H}(\psi) \,\mathrm{d}\psi \right]\boldsymbol{w} \\
|
|
& &&= \boldsymbol{w}^\mathrm{H}\boldsymbol{A}\boldsymbol{w} \\
|
|
|
|
&\alpha_D &&\xlongequal{B(\psi) = \boldsymbol{w}^\mathrm{H}\boldsymbol{v}_\psi(\psi)} \int_{-\pi}^{\pi}\boldsymbol{w}^\mathrm{H}\boldsymbol{v}_\psi(\psi) \boldsymbol{v} \\
|
|
& &&= \boldsymbol{w}^\mathrm{H}\boldsymbol{A}\boldsymbol{w}
|
|
\end{aligned}
|
|
\end{equation}$$
|
|
|
|
$$\begin{equation}
|
|
\end{equation}$$
|
|
|
|
其中
|
|
|
|
$$\begin{equation}
|
|
\begin{aligned}
|
|
\boldsymbol{A} &\triangleq \int_{-\psi_0}^{\psi_0} \boldsymbol{v}_\psi(\psi) \boldsymbol{v}_\psi^\mathrm{H}(\psi) \,\mathrm{d}\psi \\
|
|
\boldsymbol{B} &\triangleq \int_{-\pi}^{\pi} \boldsymbol{v}_\psi(\psi) \boldsymbol{v}_\psi^\mathrm{H}(\psi) \,\mathrm{d}\psi = 2\pi \boldsymbol{I}
|
|
\end{aligned}
|
|
\end{equation}$$
|
|
|
|
$$\begin{equation}
|
|
[\boldsymbol{A}]_{mn} = \int_{-\psi_0}^{\psi_0} e^{jm\psi} e^{-jn\psi} \,\mathrm{d}\psi = \frac{2\sin ((m-n)\psi_0)}{m-n} = 2\psi_0 \,\mathrm{sinc}((m-n)\psi_0)
|
|
\end{equation}$$
|
|
|
|
因此
|
|
|
|
$$\begin{equation}
|
|
\alpha = \frac{\boldsymbol{w}^\mathrm{H}\boldsymbol{A}\boldsymbol{w}}{2\pi \boldsymbol{w}^\mathrm{H}\boldsymbol{w}}
|
|
\end{equation}$$
|
|
|
|
[^1]: 参数 $D_N$ 是阵列的归一化方向性。它是相对于一个均匀加权阵列的方向性进行归一化的。对于标准线阵, $D_N$ 也是归一化的白噪声增益。
|
|
|
|
[^2]: 这个权值是奥地利气象学家 Von Hann 提出的,有时也称为 Hanning 加权。
|